MIPI D-PHY能够将百万像素相机和高分辨率显示器连接到应用处理器,为DSI/CSI提供底层传输。它具备高速、低功耗、低成本、灵活等优势,是手机摄像与显示的主流物理层接口,并广泛用于无人机、平板、安防、工业机器人及车载摄像、雷达、影音和仪表显示等场景。
Part.1
了解MIPI D-PHY物理层
D-PHY的物理层由一对源同步的差分时钟和1~4对差分数据Lane来进行数据传输,每条Lane由2根信号线组成,分别是P和N【根据数据的吞吐量来进行选择,至少有一对Data Lane】。区别于C-PHY的三对差分数据Lane,使用三线信令并将时钟嵌入到数据中的方式,D-PHY采用独立时钟通道,时钟先于数据单向传输;两者接口相似,可共用接口和模块,降低面积功耗并兼顾性能。
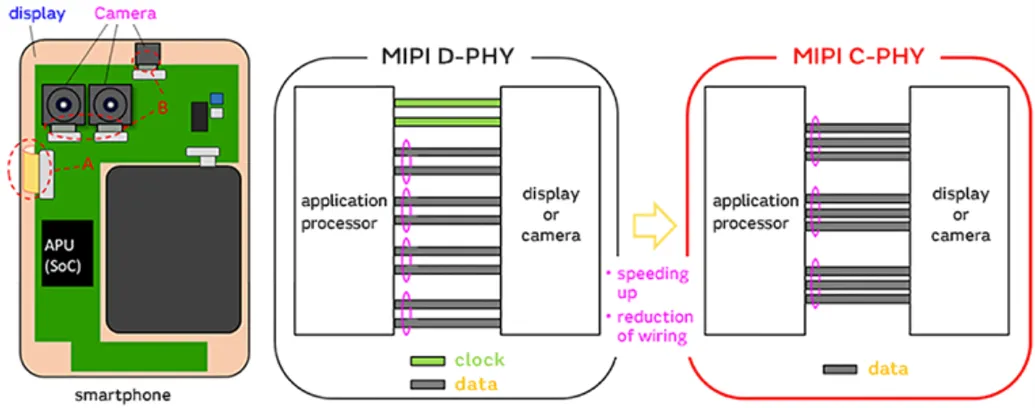
D-PHY:独立时钟 ×1 + 差分数据 ×1~4;
C-PHY:差分数据 ×3,三线差分信令,时钟嵌入数据
D-PHY物理层数据传输采用DDR方式,在时钟上升沿和下降沿采样;分HS和LP两种传输模式。高数据量传输时由LP转为HS,传完再由HS转回LP,以降低功耗。
MIPI D-PHY时钟和数据时序图
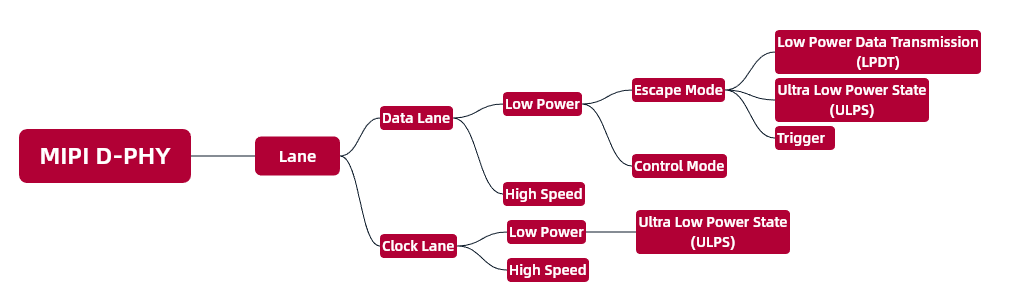
MIPI D-PHY工作原理图
Part.2
数据通道
HS(High Speed)高速传输模式
HS模式用于图像帧、像素数据等大带宽突发传输,同步传输电平范围为140mV~270mV差分信令,速率80M~2.5Gbps(v1.2),Rx端接单端50Ω、差分100Ω。
LP(Low Power)低功耗模式
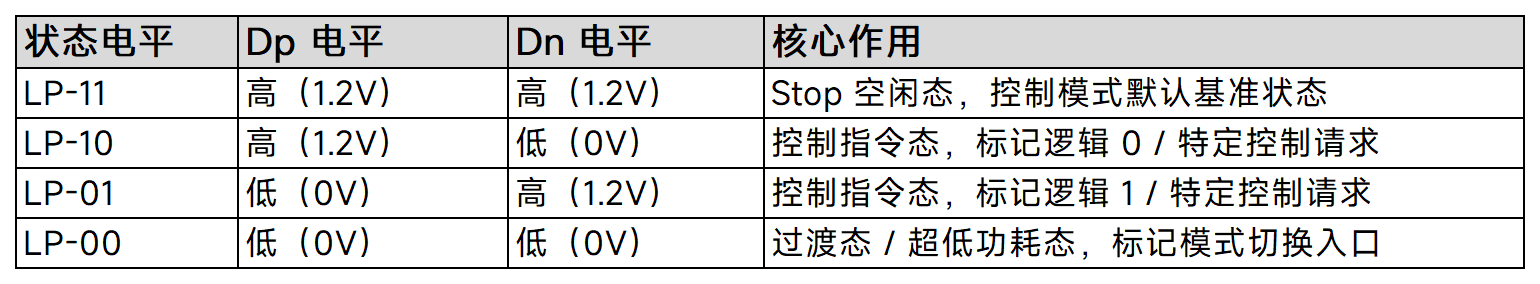
LP模式用于传输控制指令,异步单端传输(Dp/Dn 独立驱动,0~1.2V摆幅),无时钟线,时钟由两数据线异或得到,速率最大为10Mbps。控制命令仅在 D0传输,其他通道保持LP-11;Rx无需端接,默认高阻,无需动态端接切换,只需Tx相应控制。LP有LP-00/01/10/11四种状态,通道通常发送逃逸模式和控制模式指令。
逃逸模式:是D-PHY在LP模式下的特殊扩展状态,核心是不启动高速收发器,仅用LP单端电平实现低速控制数据传输、深度功耗管理和远程事件触发,是链路控制与功耗管理的核心。
进入需从LP-11空闲态出发,按LP-11→LP-10→LP-00→LP-01→LP-00顺序,最终稳定在LP-00。
容错机制:若序列完成前任意时刻出现LP-11,流程立即中止,避免干扰信号误触发。进入后,发送端立即发送8位逃逸命令码,通知接收端要执行的子功能。
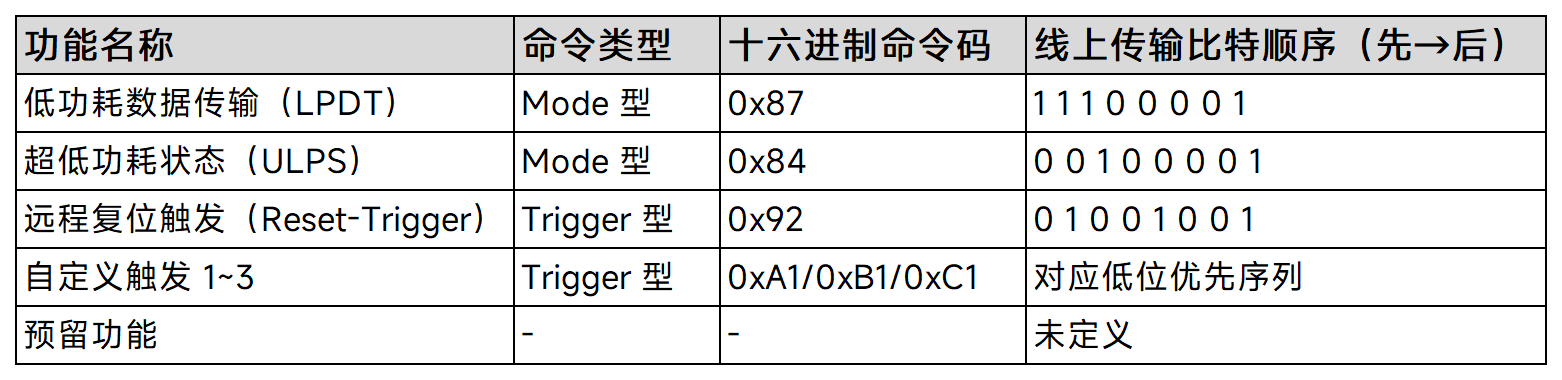
Mdoe命令:进入子模式后可继续传输数据或保持状态,需主动退出;
Trigger型命令:仅执行单次触发,命令码发完后跳转至LP-10,再回LP-11退出;
LPDT模式:在低功耗下传输任意长度控制数据、寄存器配置指令,完成后发送退出序列:Space 态(LP-00)→LP-10→LP-11;
ULPS模式:D-PHY最低功耗待机模式,进入后绝大多数电路关断,仅保留唤醒检测,功耗可降至微安级;无法主动退出,需对端发送唤醒序列,检测到唤醒电平后逐步回到LP-11;
远程复位触发(Reset-Trigger):用于远程复位对端设备的PHY或协议层,异常恢复时使用;
自定义触发:3组预留触发命令,厂商可自定义,如帧同步触发、测试模式启动等。
控制模式,也称低功耗控制模式:是D-PHY链路的默认基础模式与状态枢纽,所有链路管理、模式切换、功耗控制、低速交互都在控制模式下完成;HS仅用于数据突发传输,传输结束后必须立即退回控制模式。
控制模式完全基于LP单端信号实现,与HS差分信号有本质区别。信号驱动方式由每个通道的Dp、Dn两条线作为独立单端信号线,各自由发送端的LP-Tx推挽驱动器驱动,接收端由LP-Rx高阻抗单端接收器检测电平,无终端电阻,输入阻抗为高阻态,控制模式电平与1.2V LVCMOS兼容,可直接与数字逻辑电路对接。
数据通道进入和退出HS模式
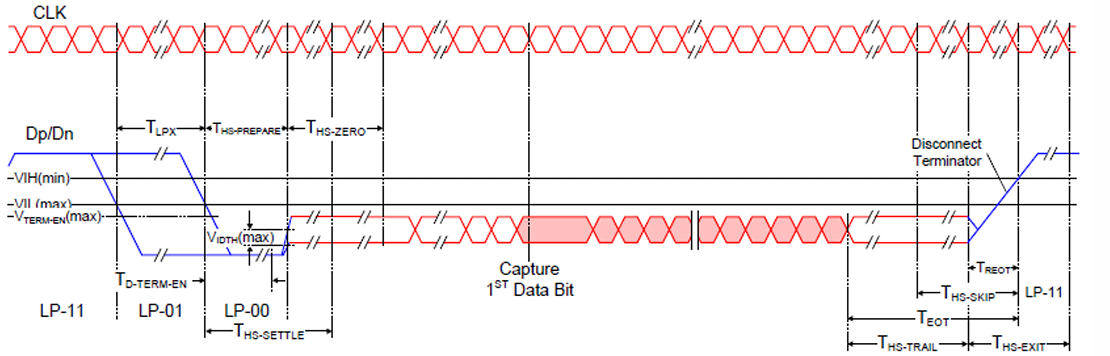
数据通道进出HS分SOT(LP→HS)和EOT(HS→LP)。链路从空闲态LP-11出发,经固定LP电平预告、HS电路建立,进入稳定高速传输;全程时序严格,避免误触发与采样错误。
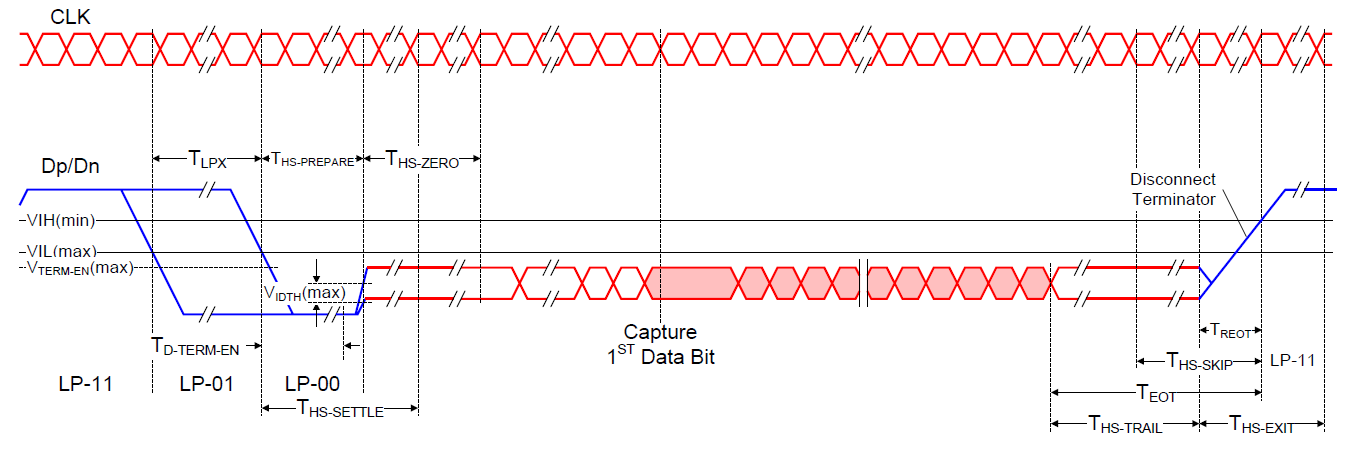
数据通道LP~HS~LP完整时序图,图片来源于MIPI联盟规范第1.2版
LP→HS模式过程:
1.初始空闲态LP-11。
2.LP预告序列(LP-11→LP-01→LP-00)。通过两步的LP电平跳变,通知接收端【即将进入HS】,同时和逃逸模式入口区分。
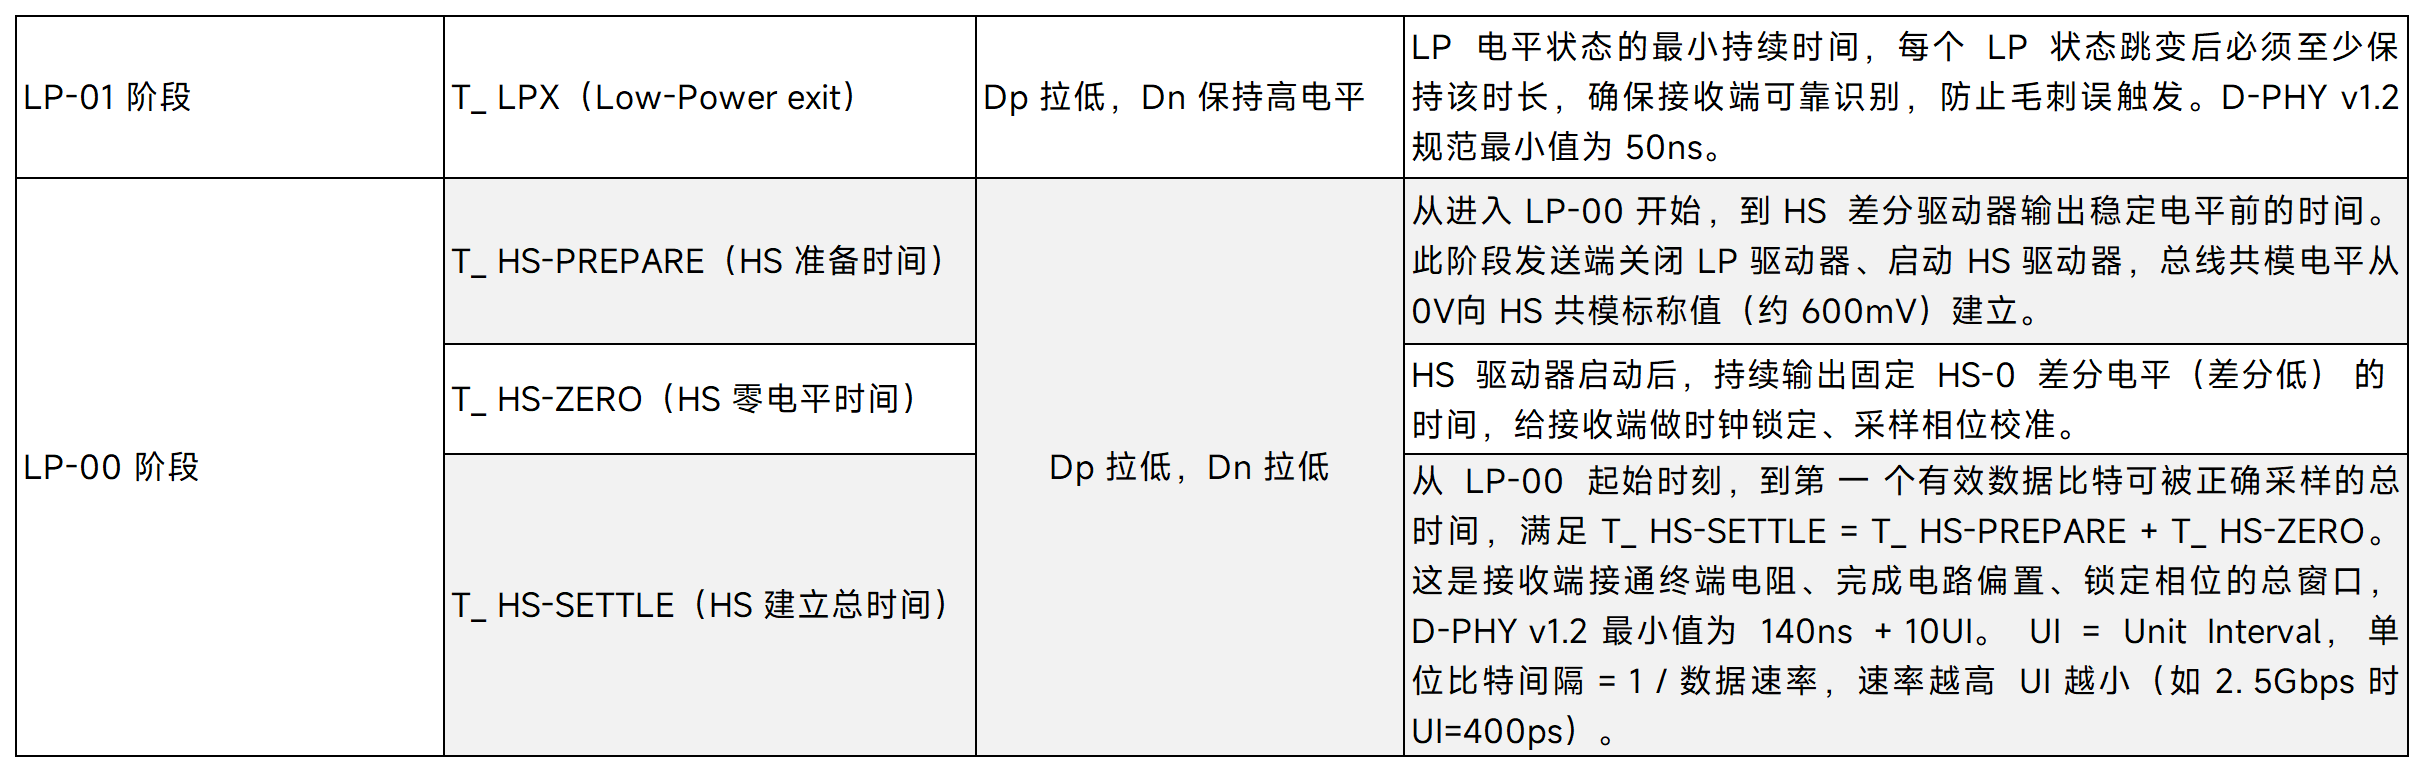
3.电气阈值和终端电阻切换。
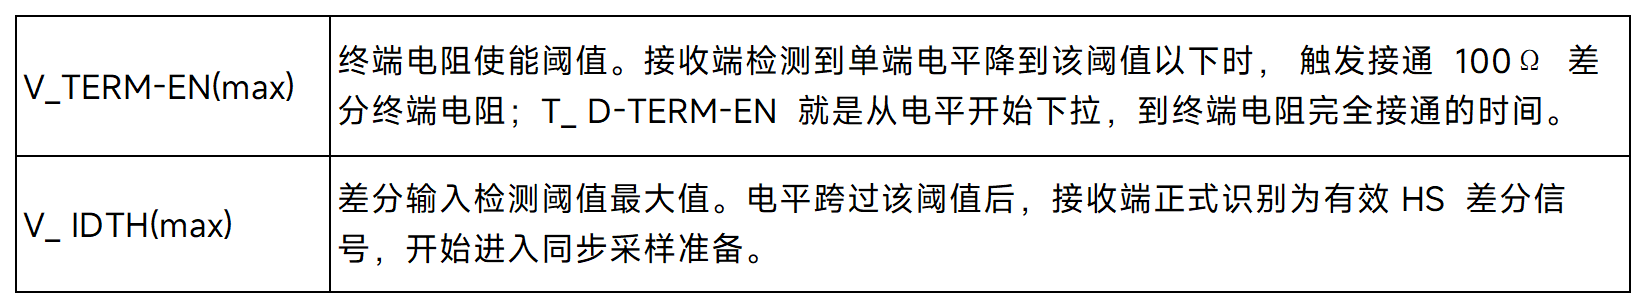
4.HS有效数据传输。跨过T_HS-SETTLE后,首个有效数据比特可以被接收端捕获,此后进入连续HS传输(红色差分波形),顶部的CLK时钟通道同步输出连续差分时钟,采用源同步DDR采样(时钟上下沿),传输时长由上层数据量决定,一帧图像可能包含数百万个比特周期。
HS→LP退出过程:
HS传输结束后,通过拖尾保持、驱动器切换,最终回到LP-11空闲态,完成完整的高速突发传输。完整的时序过程也分为四个阶段:
1.HS拖尾期(T_HS-TRAIL);最后一个有效数据比特传输完成后,发送端停止数据跳变,将差分输出固定在HS-0电平并保持。

2.驱动器切换与电平回归;拖尾期结束后,发送端关闭HS差分驱动器,切回LP单端驱动器,电平从HS共模向LP高电平爬升。
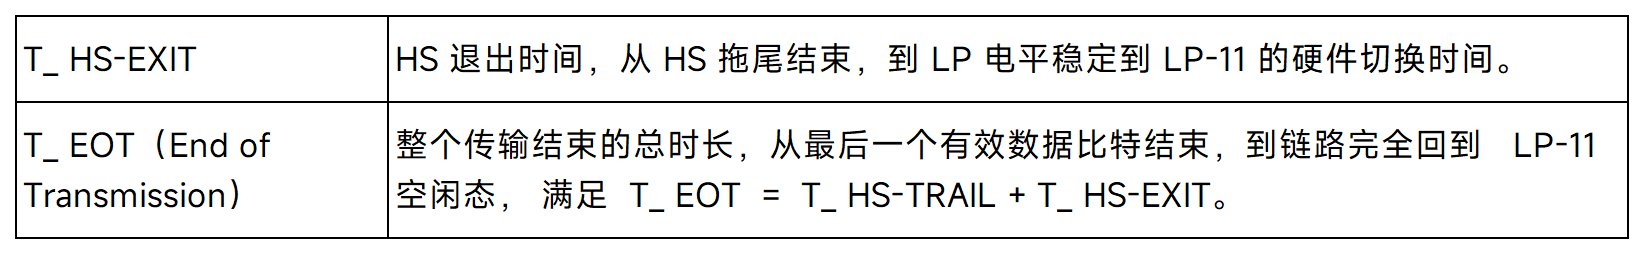
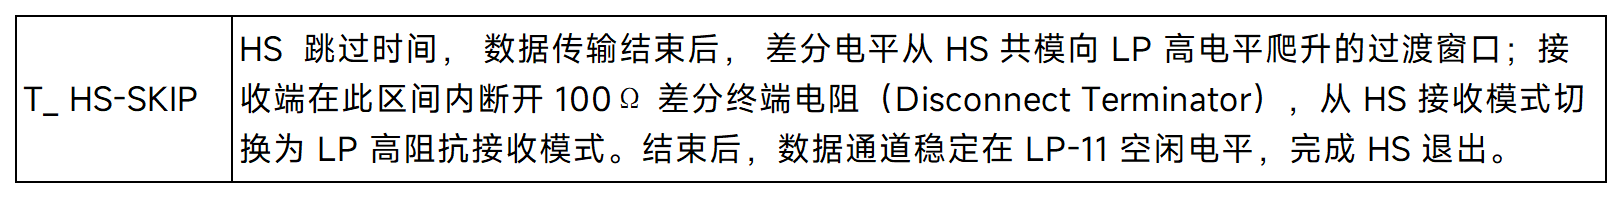
3.终端电阻断开;接收端检测到HS信号消失、电平开始上升时,断开100Ω 差分终端电阻,切回LP高阻抗输入状态。
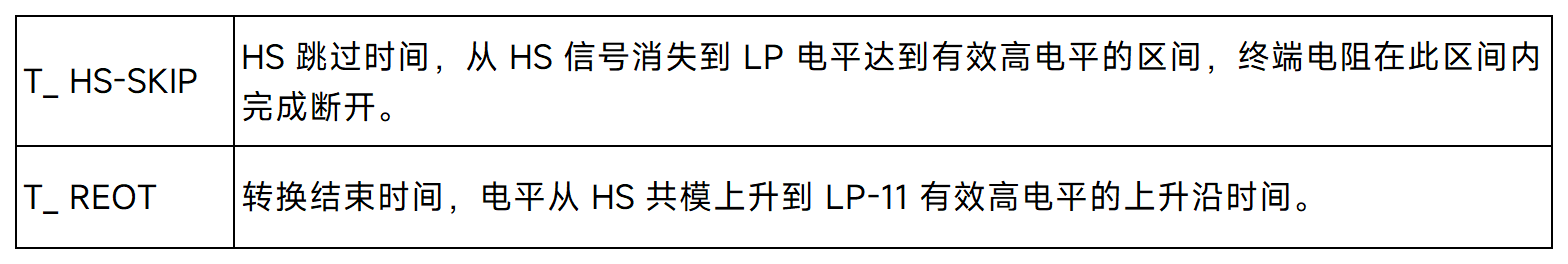
4.回到LP-11空闲态;电平稳定在LP-11,链路回到初始低功耗空闲状态,一次LP→HS→LP传输周期结束,可等待下一次传输,或进入逃逸模式、ULPS 等更低功耗状态。
Part.3
时钟通道
D-PHY时钟通道分连续时钟和非连续(间歇)时钟两种模式,区别在于数据通道空闲时是否持续输出差分时钟。该设计用于平衡功耗、EMI与传输性能,由主端控制器配置,需主从设备同时支持。
连续时钟模式:在HS模式下生效,即使没有数据包发送的空闲,时钟通道也会持续发送高速时钟信号,时钟通道不需要在数据包之间频繁地从LP模式进入HS模式再退出,因此消除了模式切换带来的时序开销。
连续时钟模式,持续发送差分的高速时钟,不会进行模式切换,图片来源于 MIPI 联盟规范第1.2版
非连续时钟模式:时钟通道在高速数据包传输的间隙进入LP-11状态。在需要传输高速数据包时,时钟通道才从LP-11状态进入HS模式,发送时钟信号,并在数据包传输结束后再次返回LP-11状态。时钟信号是“门控”的,即只在需要时才打开。
非连续时钟模式,时钟在高速数据包传输空闲间隙进入低功耗状态,以减少功耗,图片源于 MIPI 联盟规范第1.2版
时钟通道进入和退出HS模式
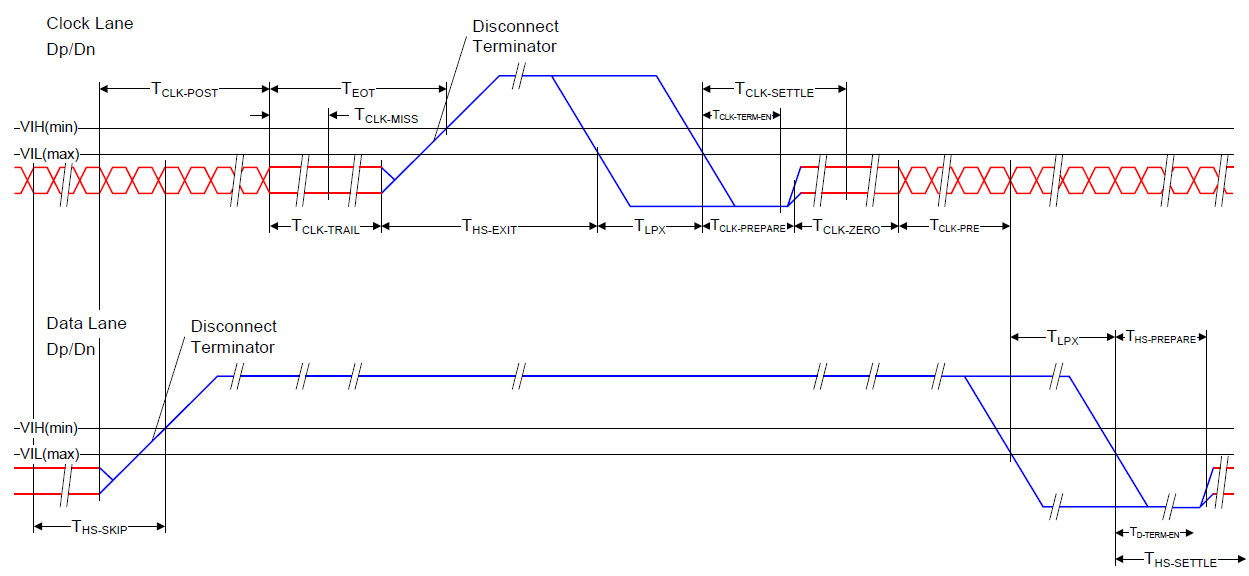
一次高速突发传输中,时钟与数据的切换有严格的先后顺序:时钟窗口必须完全包裹数据窗口——时钟通道先进HS、后出HS,确保整个数据传输周期内始终有稳定时钟供采样,保障建立/保持时间裕量,即分为 SOT、EoT、空闲三部分。
✅ 传输开始(SOT):时钟通道先从LP进入HS并稳定 → 数据通道再进入HS输出有效数据;
✅ 传输结束(EoT):数据通道先结束传输退出HS → 时钟通道延后退出HS回到LP;
✅ 空闲阶段:两者均稳定在LP-11 Stop 态,等待下次传输。
时钟通道HS~LP~HS协同切换时序图,图片来源于MIPI联盟规范第1.2版
左半段:HS→LP退出过程(传输结束 EOT)
1.数据退出(下半部分左侧):
2. 时钟通道退出(上半部分左侧):时钟通道滞后于数据通道结束,由T_CLK-POST定义滞后量。
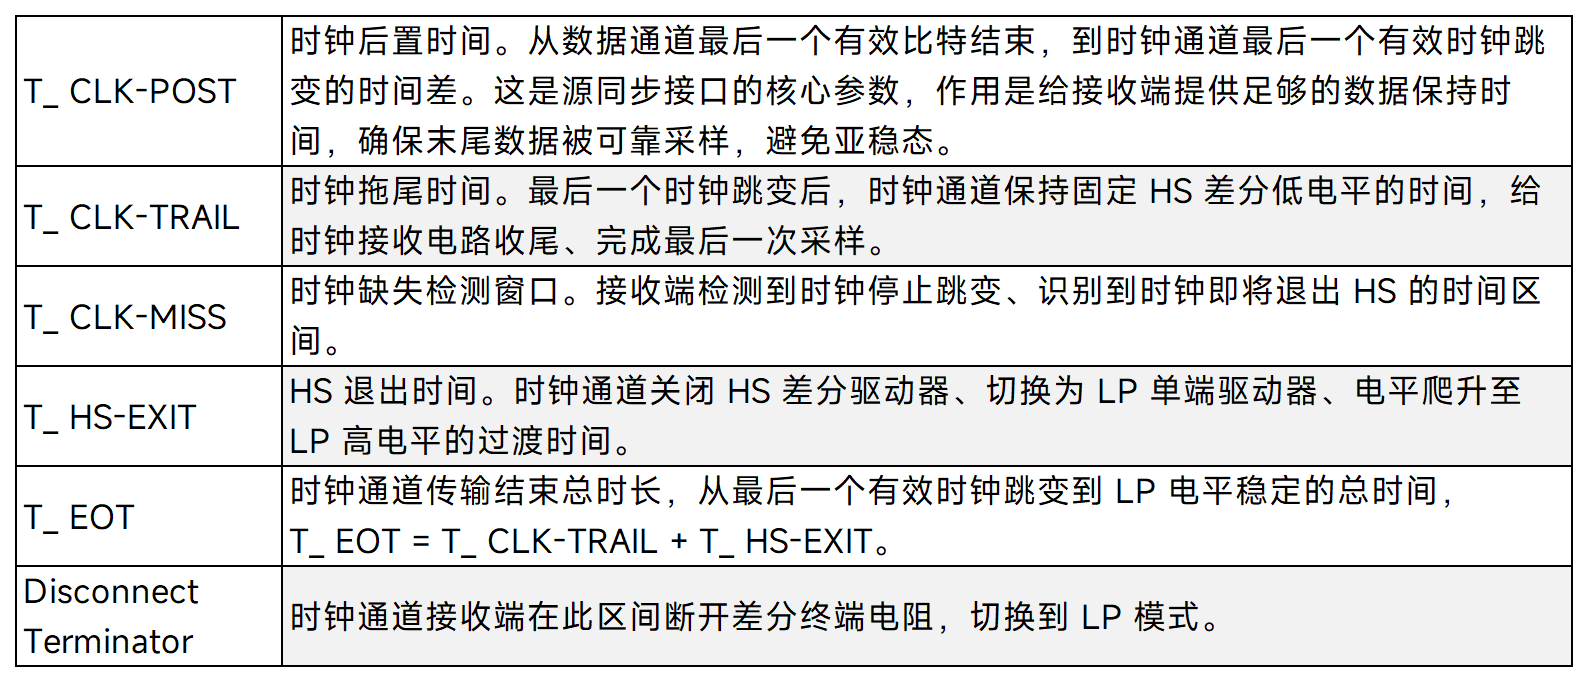
中间段:LP空闲态
时钟通道与数据通道均稳定在LP-11高电平,处于 Stop空闲状态,是两次高速传输之间的待机间隔,持续时长由上层业务决定,此阶段链路功耗极低。
右半段:LP → HS进入过程(传输开始 SoT)
时钟通道先启动并完成高速建立,待时钟输出稳定后,数据通道再启动进入高速模式,为第一个数据比特提供足够的建立时间。
1. 时钟通道进入(上半部分右侧):时钟通道率先完成LP→HS切换,对应一组时钟专属的建立参数。
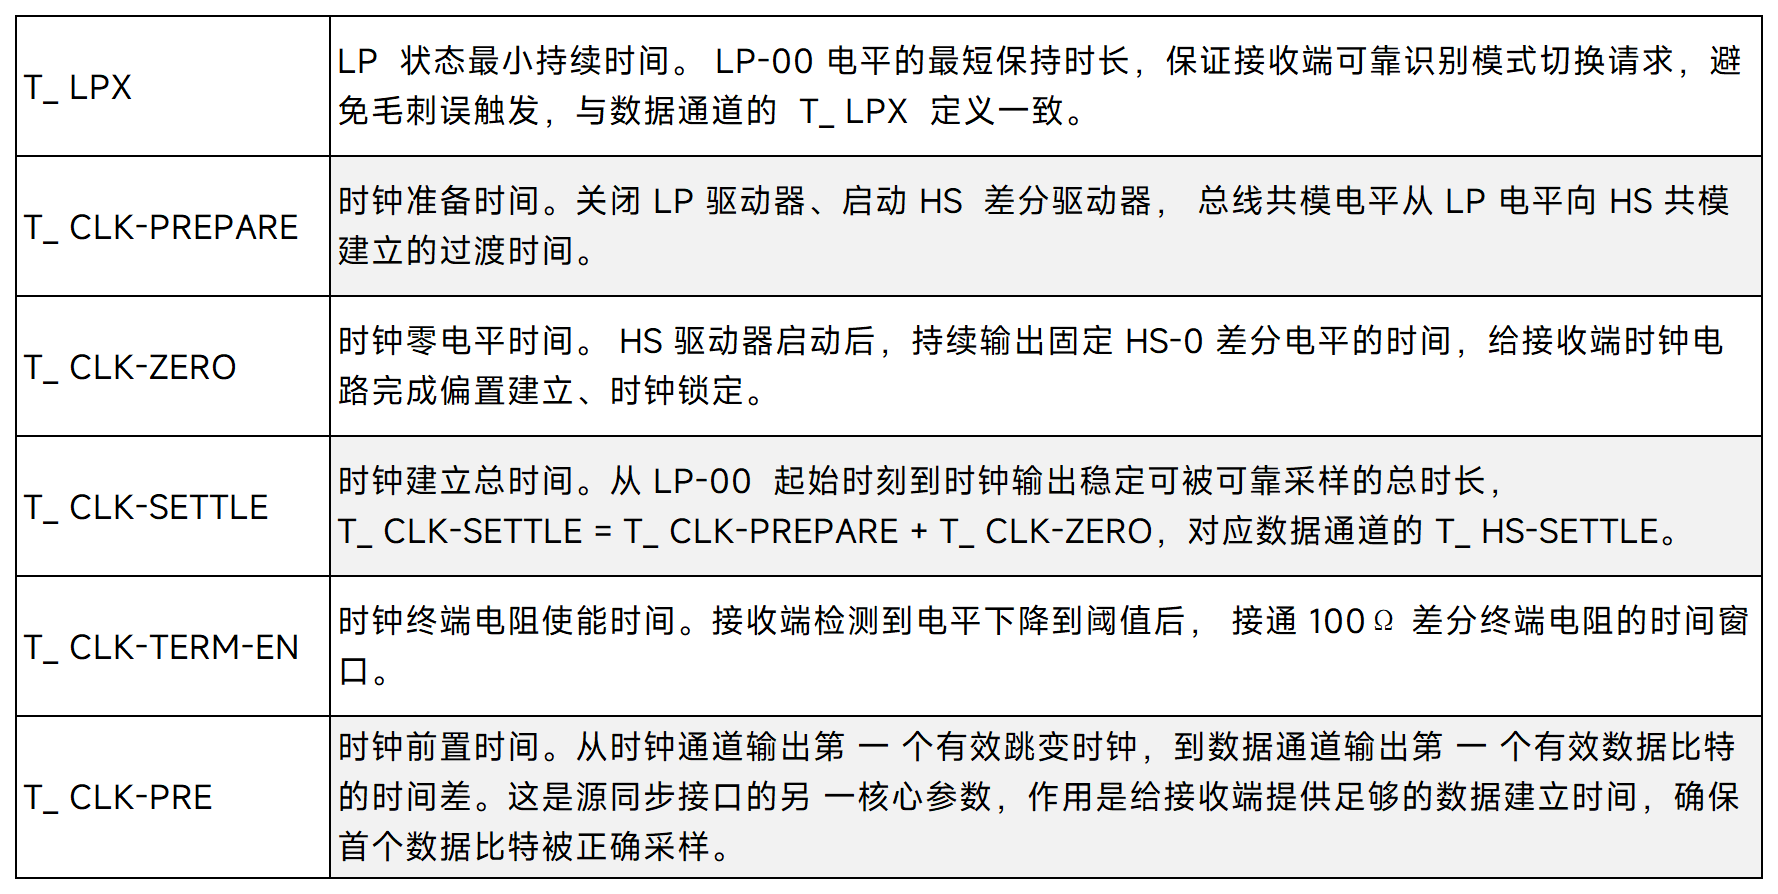
2. 数据通道进入(下半部分右侧):在时钟稳定后,数据通道启动LP→HS切换,时序与单数据通道 SoT完全一致,具体可以请看上一章节“数据通道进入和退出HS模式”部分
Part.4
使用自动化一致性软件
深入了解MIPI D-PHY
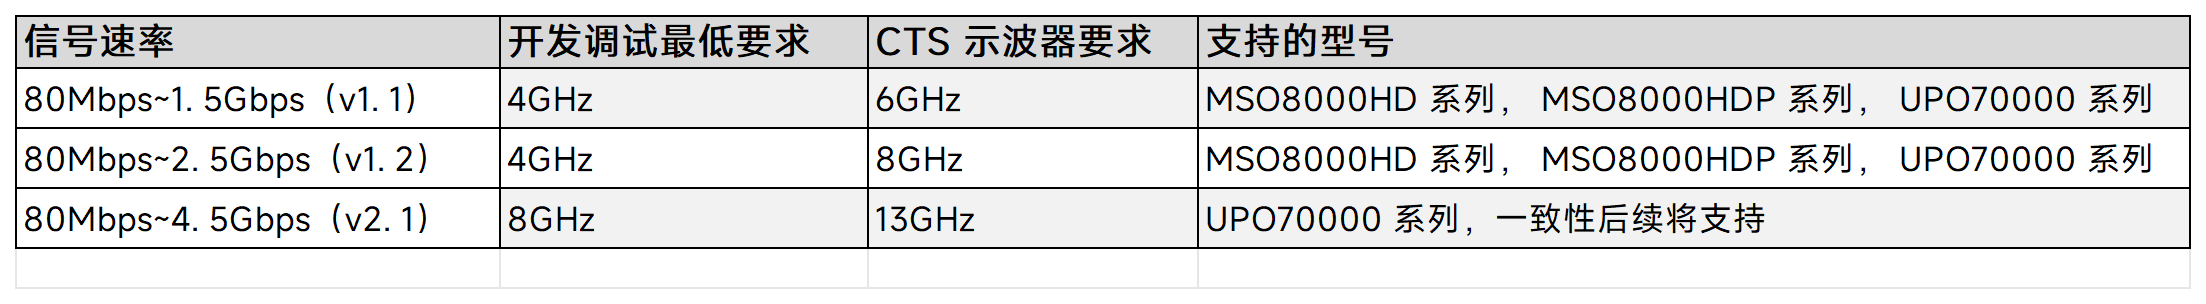
MIPI D-PHY物理层Tx测试主要基于示波器和自动化一致性软件完成,需按各版本速率与规格选择合适带宽的示波器及高速差分探头;依据MIPI协会要求,不同速率版本的示波器带宽选用如下:
MIPI D-PHY v1.2一致性分析软件
优利德MIPI一致性分析软件为MIPI D-PHY Tx测试提供全自动一致性方案,支持优利德新款示波器。软件可全部或选择性测试任意发射机指标,自动完成示波器设置;测试后生成报告、通过/失败结果及波形和数据视图。除一致性时序测试外,还可利用新款示波器的抖动分析和眼图软件,在真实条件下测试MIPI D-PHY眼图与抖动,并计入一致性报告。
主要特色
缩短测试时间:设置向导全面自动化,按MIPI联盟标准执行D-PHY v1.2一致性测试,自动配置仪器,缩短整体测试时间。
测试范围覆盖:覆盖Group1~5全部测试项。
验证和调试:配套抖动和眼图分析工具,帮助进一步验证或定位故障。
全方位报告:自动生成报告,包括波形通过/失败结果、详细测试结果、屏幕截图或分析视图等。
自动化抖动和眼图测试:创新选通眼图功能自动寻找HS 段数据和时钟信号,单独叠加眼图、计算抖动。
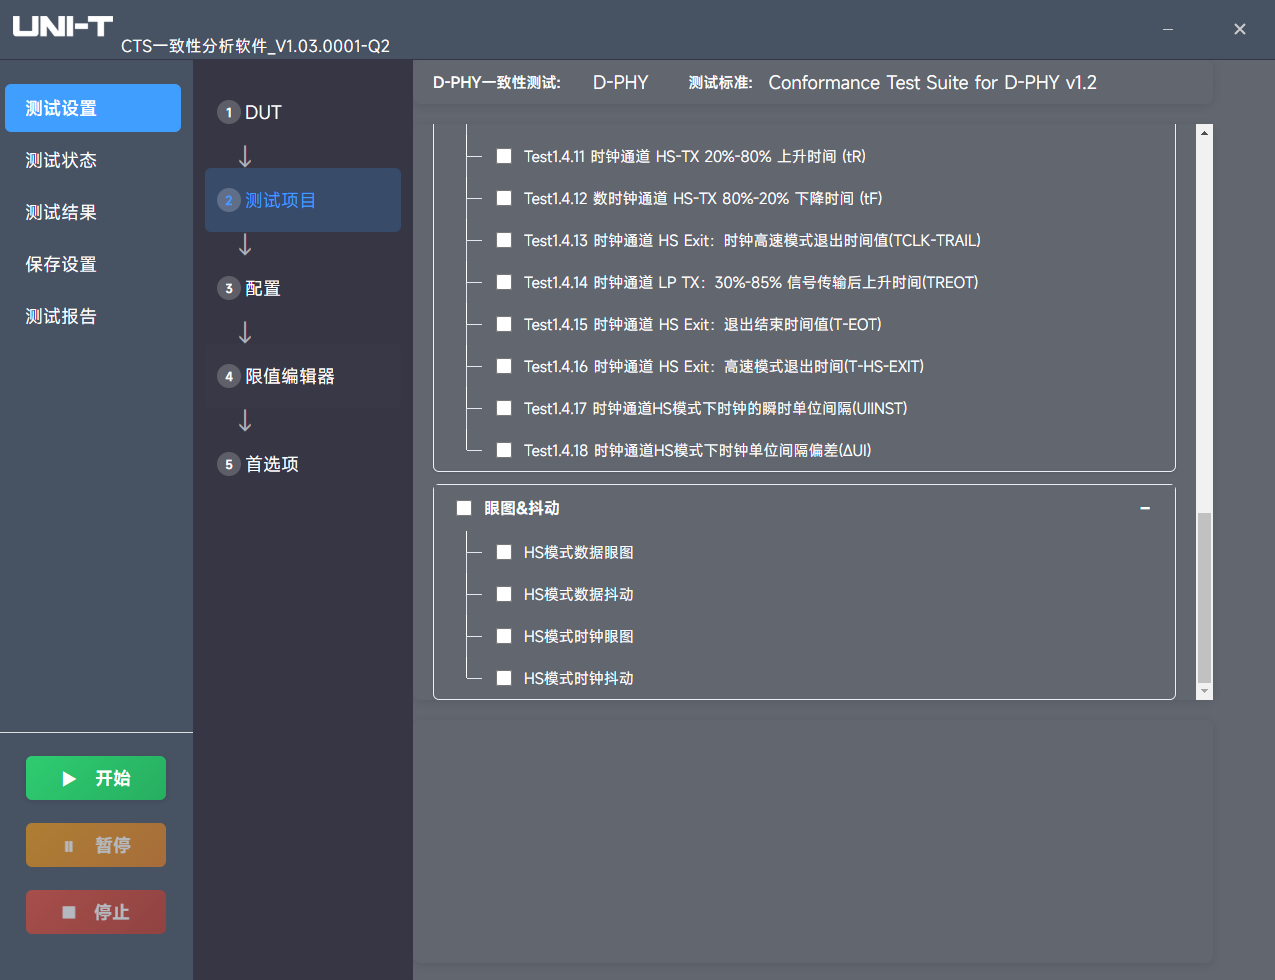
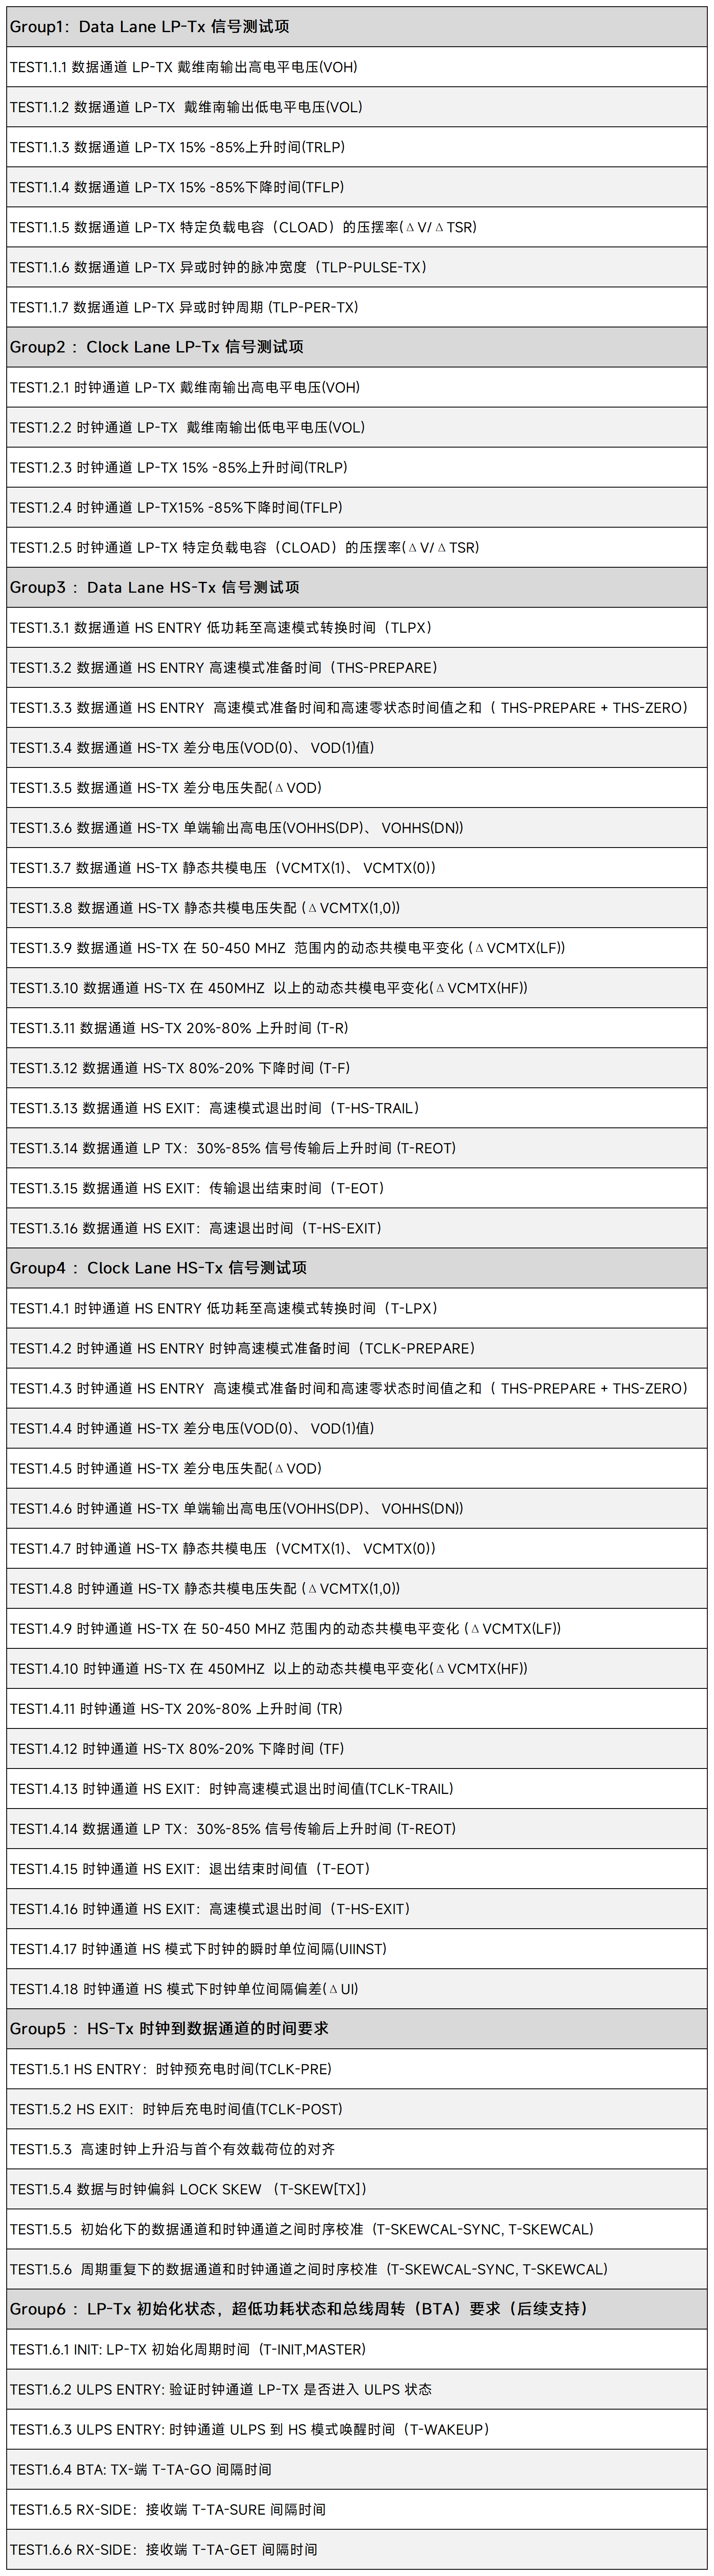
MIPI D-PHY v1.2 Tx一致性测试项目
MIPI D-PHY对数据/时钟通道时序要求严格。MIPI联盟制定了一致性测试要求,共6个Group,涵盖 HS/LP模式及HS下时钟与数据通道时间要求。具体见上一章节或规范。以下为6个Group测试内容。
Part.5
MIPI D-PHY v1.2
一致性测试环境搭建
MIPI芯片或模组可按MIPI协会推荐方法设计TVB,将信号转换为标准SMA 输出,并结合RTB进行测试。
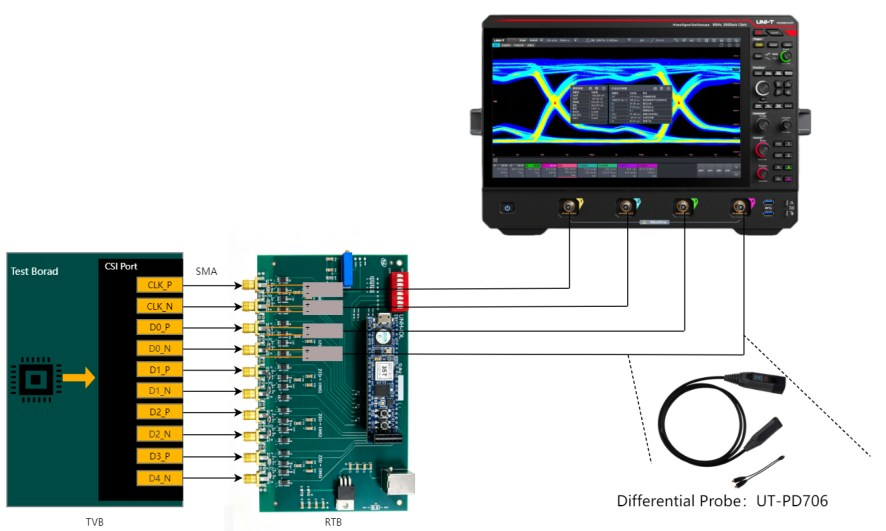
使用RTB连接测试Group3&4&5
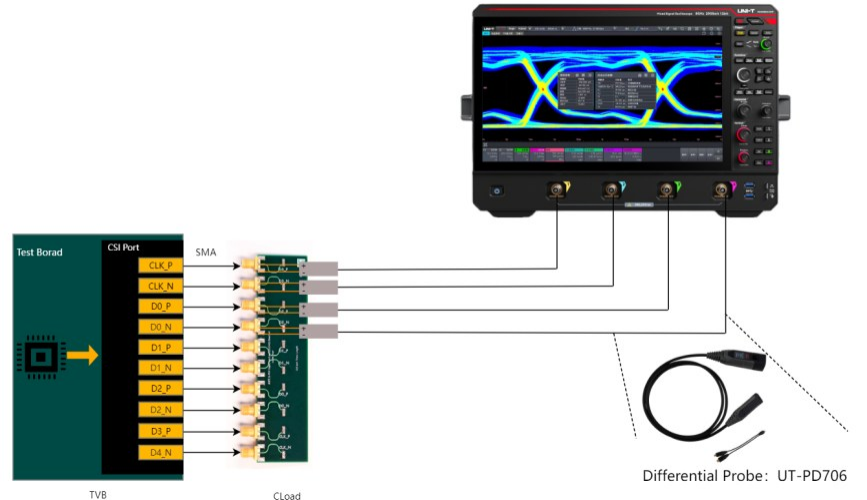
使用CLOAD板连接测试Group1&2
手机等系统厂商在系统设计完成后,可直接用焊接/点测探头连接PCB实际信号测试。
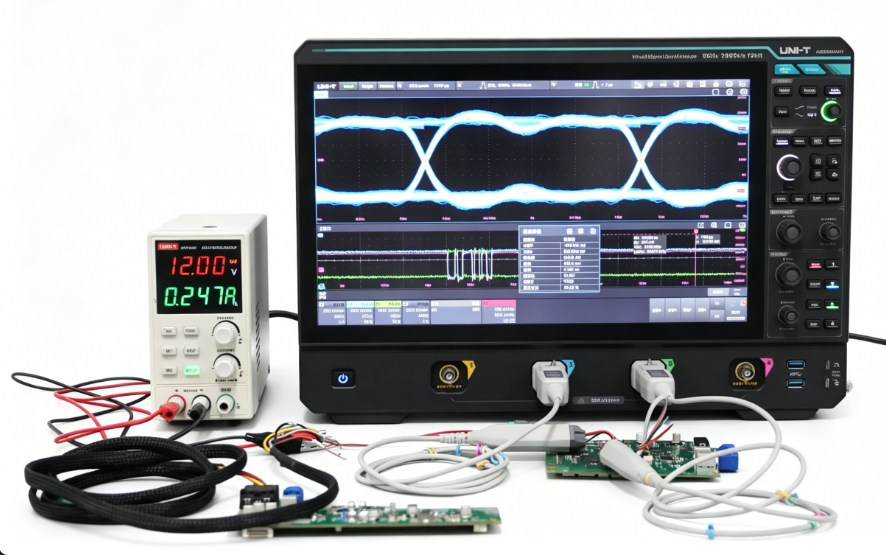
使用两条差分探头分别焊接到Data+和Data-信号测试差分眼图
为提高效率,推荐用4支探头分别连接Clk+/Clk-和 Data+/Data-。每个差分对需两个探头,是因为D-PHY有HS和LP 两种模式,端接方式不同:LP为单端,HS为差分,仅用一个差分探头无法满足DUT工作要求。多条数据Lane可逐条测试。
测试报告
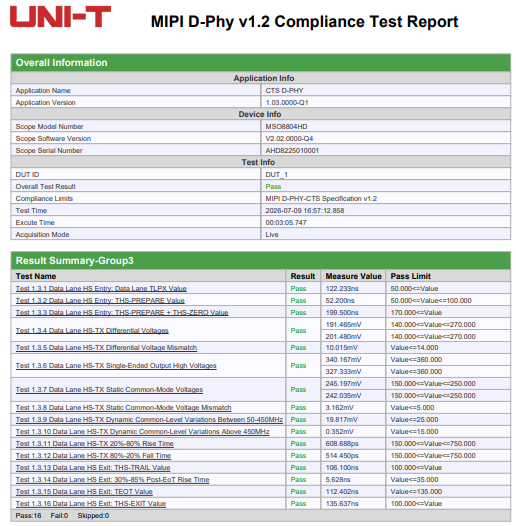
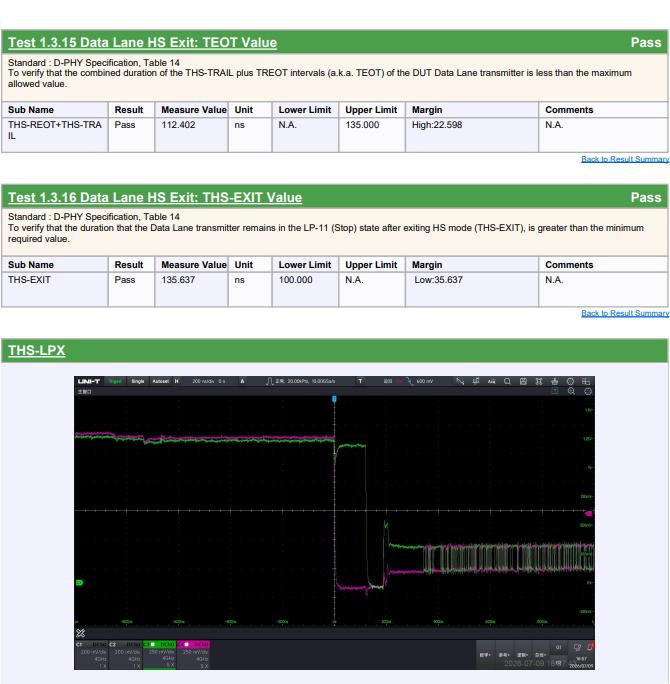
测试完成后,自动化一致性分析软件可更高效完成各项时序测试,并生成详细测试报告,支持PDF或HTML,包含PASS/FAIL、测试摘要、协议标准及限值裕量分析、测试结果和截图,便于深入了解 MIPI设计。
Part.6
自动化抖动眼图工具
调试MIPI D-PHY信号
MIPI信号测试难点在调试阶段用示波器排查故障,核心是HS/LP双模式动态切换及从复合信号中分离HS信号。眼图/抖动常用,但设置复杂、影响结果;工程师期待自动识别HS信号并自动完成眼图/抖动测试。
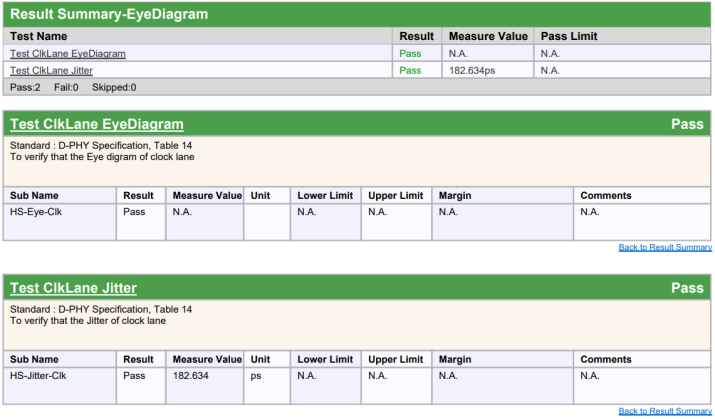
优利德MIPI D-PHY v1.2一致性分析方案在Group1~5时序外,还增加了自动化眼图与抖动。用户按向导设速率,软件自动触发、分离HS时钟/数据并恢复时钟,结果计入报告。
✅ 眼图分析参数:眼幅度、眼高、眼宽、1 电平、0 电平、眼交叉比、Q 因子
✅ 抖动分析参数:TIE,TJ@BER,RJ,DJ,PJ,DDJ,DCD,ISI
✅ 抖动分析视图:TIE 直方图、TIE 趋势图、TIE 频谱图、浴盆曲线
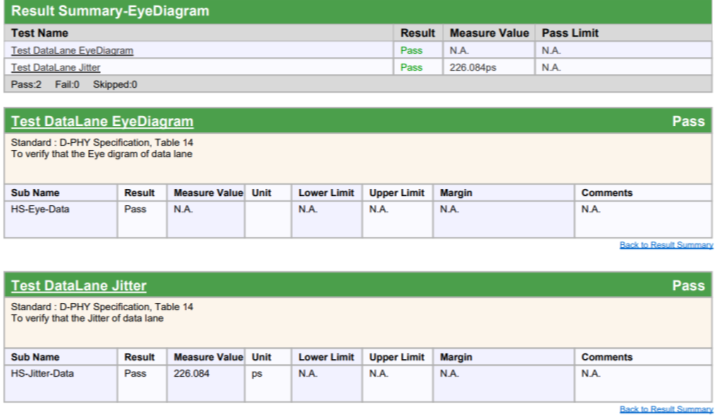
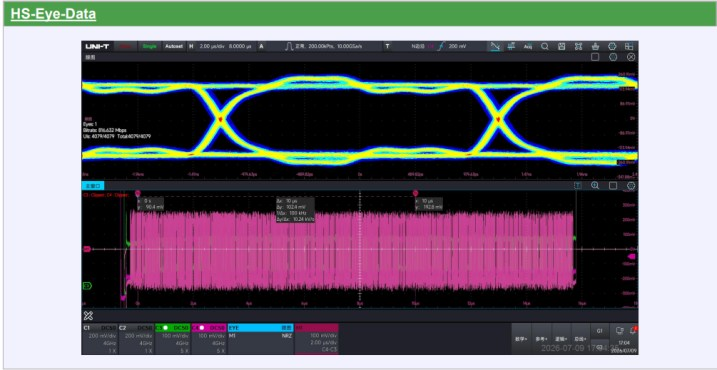
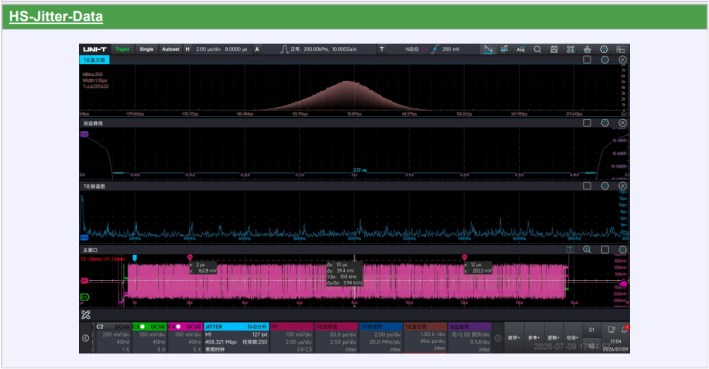
图分别为数据通道在完整突发序列中分离HS模式信号眼图和抖动测试
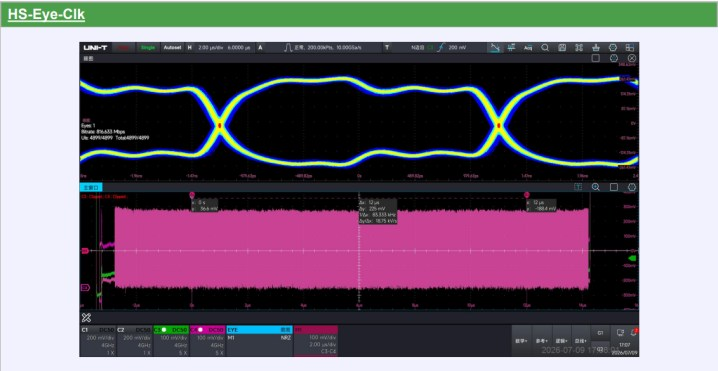
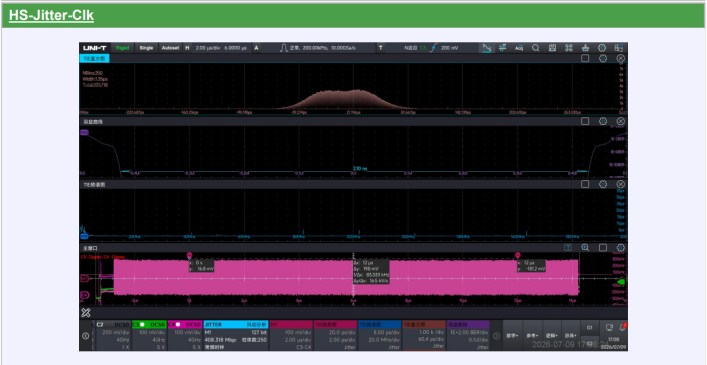
图分别为时钟通道在完整突发序列中分离HS模式信号的眼图和抖动测试
查看完整方案,申请试用MIPI D-PHY v1.2一致性分析解决方案。